Концепция
Одной из фундаментальных проблем визуальных эффектов остается парадокс экранного масштаба: несмотря на практически неограниченные возможности современной компьютерной графики, многие цифровые гиганты в кинематографе XXI века выглядят невесомыми и искусственными. В то же время 45-сантиметровые шарнирные макеты имперских шагоходов AT-AT, снятые покадрово в павильоне в 1980 году для картины «Звездные войны: Эпизод V — Империя наносит ответный удар», по сей день физически ощущаются зрителем как многотонные бронированные колоссы. Это противоречие показывает, что абсолютные геометрические габариты объекта — будь то физическая миниатюра на съемочном столе или полигональная модель в трехмерном пространстве — сами по себе не создают ощущения массы.Природа этого парадокса обусловлена физико-оптическими законами зрительского восприятия. Человеческий глаз не способен оценить метрические размеры объекта в пустоте: мозг бессознательно считывает его вес через гравитацию, инерцию и временной ритм движения. Согласно закону маятниковых колебаний и критерию динамического подобия Фруда, при увеличении линейных габаритов конструкции период ее свободного движения замедляется не линейно, а пропорционально квадратному корню из длины [2, с. 150].Так, при сорокакратной разнице в росте между человеком и огромным роботом физически достоверное движение требует более чем шестикратного замедления темпа — эквивалента съемки на скорости около 150 кадров в секунду. Если проигнорировать это правило и наделить гиганта скоростью или пластикой актера, зритель мгновенно распознает фальшь: титан превратится в «человека в картонном костюме» или комнатную игрушку. Однако и буквальное следование ньютоновской физике разрушает кинодраматургию, делая боевые сцены вязкими и лишенными напряжения. Поэтому создатели визуальных эффектов неизбежно оказываются перед задачей тонкой художественной калибровки — поиска компромисса между физическим правдоподобием и выразительным кинематографическим темпоритмом.
Наиболее наглядно логика этого поиска прослеживается на тридцатитрехлетней дистанции в практике одной студии — Industrial Light & Magic.
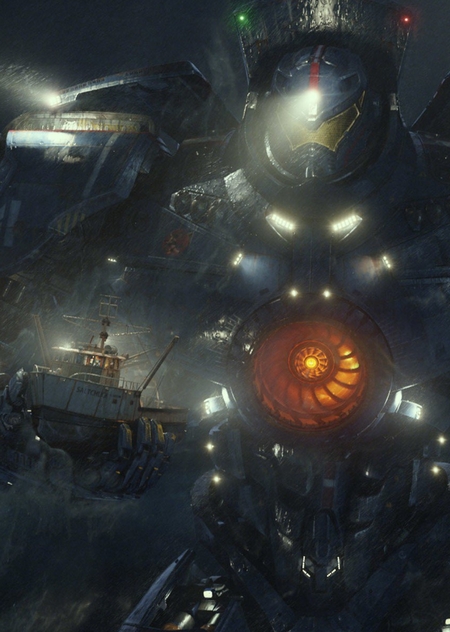
Между созданием шагоходов AT-AT (1980) и цифровых боевых роботов «Jaeger» (2013) индустрия VFX прошла через радикальную смену технологической парадигмы. Опора на первичные производственные материалы — оригинальные выпуски журнала Cinefex, монографии, архивные кадры и интервью ключевых супервайзеров ILM — позволяет сравнить обе эпохи по сквозным параметрам: от анатомии шагоходов и оптики камеры до механики разрушений и контакта со средой. Такой компаративный подход дает возможность проследить не только эволюцию инструментов визуальных эффектов, но и преемственность устойчивых перцептивных законов, формирующих иллюзию гигантизма на экране.Таким образом, предметом исследования выступает эволюция технологических методов симуляции масштаба и инерции крупногабаритных шагоходов в визуальных эффектах студии Industrial Light & Magic на примере двух фильмов: «Звездные войны: Эпизод V — Империя наносит ответный удар» (реж. Ирвин Кершнер, 1980) и «Тихоокеанский рубеж» (реж. Гильермо дель Торо, 2013).
Исследовательская гипотеза заключается в том, что иллюзия колоссального веса на экране формируется не геометрическими габаритами объекта, а сопротивлением окружающей среды и характером замедления кинематических дуг движения.
Структура исследования строится следующим образом:1. «Звездные войны: Эпизод V — Империя наносит ответный удар» (1980) — Анатомия кинематического скелета — Биомеханика поступи: слон как кинематический эталон — Динамика покадрового шага: стоп-моушн калибровка и сдвиг в миллиметрах — Технология Go-Motion: преодоление стробоскопического эффекта — Физика среды-маркера: сода и микросферы вместо снега — Подпольная эргономика: деревянный помост и анимационные люки — Воздушная перспектива: 6-метровый тюлевый фатин Майкла Панграцио — Живописный реализм: панорамные задники на стекле — Композитинг и оптический принтер: сборка боевого слоя — Кульминация крушения: высокоскоростная рапидная съемка падения2. «Тихоокеанский рубеж» (2013) — Анимационная калибровка Хэла Хикеля: категорический отказ от motion capture — «Водный коктейль»: процедурная гидродинамика в Houdini и Zeno — Полупроницаемая геометрия: метод Semi-Porous Colliders — Кинематика многосуставных шагоходов — Аэродинамика пара и турбины: солвер Ilm Plume — Синтез с практическими разрушениями: макетный цех 32ten Studios — Концепция «обоснованной камеры» (Grounded Virtual Camera)3. Заключение
«Звездные войны: Эпизод V — Империя наносит ответный удар» (1980)
Движение шагоходов AT-AT. Кадры из фильма «Звездные войны: Эпизод V — Империя наносит ответный удар» (реж. Ирвин Кершнер, 1980)
В эпоху, предшествовавшую появлению компьютерной графики, съемочная группа ILM под руководством Денниса Мерена и Фила Типпетта решила беспрецедентную инженерную задачу: убедить кинозрителя в существовании 8,5-метровых 20-тонных бронированных машин, используя 45-сантиметровые металлические макеты, фанерный стол, пищевую соду, шелковый тюль и многопроходную оптическую печать на четырехголовочном принтере.
Анатомия кинематического скелета
Фундаментом материальной убедительности шагохода AT-AT стала его внутренняя металлическая конструкция, спроектированная и вручную собранная выдающимся мастером арматуры Томом Сент-Амандом [5, с. 202]. В отличие от традиционных пластилиновых или проволочных кукол классической покадровой мультипликации, 45-сантиметровая модель AT-AT представляла собой высокоточный механизм из авиационного дюралюминия и легированной стали. Сент-Аманд разработал систему независимых сдвоенных шаровых шарниров (dual-ball joints) для тазобедренных и коленных сочленений, способных воспринимать колоссальные изгибающие нагрузки тяжелого полиуретанового корпуса.
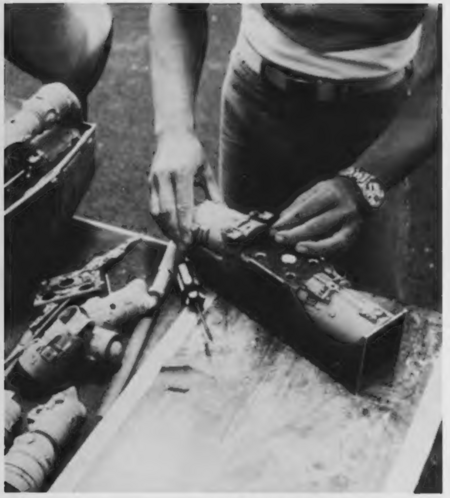
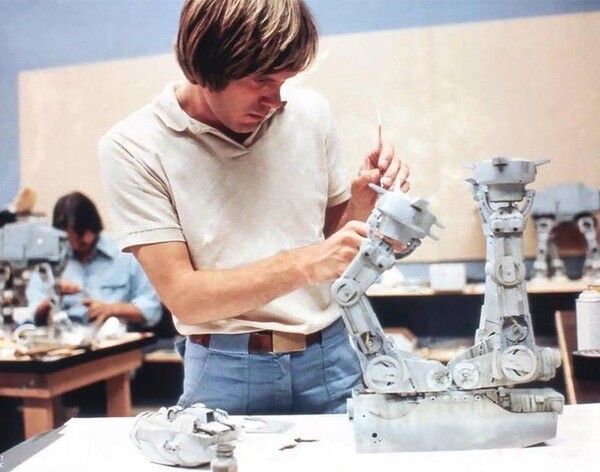
Внутренняя шарнирная арматура шагохода AT-AT конструкции Тома Сент-Аманда с двойными шаровыми узлами и винтами Аллена
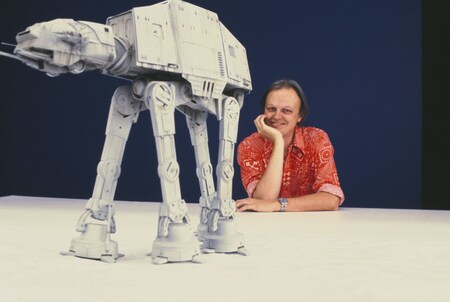
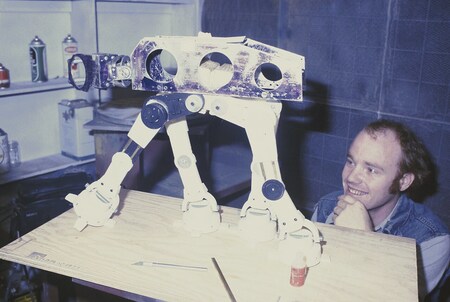
Деннис Мерен и Фил Типпет с куклой шагохода
Каждый шарнирный узел оснащался скрытыми регулировочными винтами Аллена с внутренним шестигранником. Это техническое решение позволяло аниматорам с ювелирной точностью настраивать силу внутреннего трения в суставе прямо во время съемочной смены. Главная инженерная трудность заключалась в ликвидации мертвого хода (backlash): при покадровом сдвиге на доли миллиметра шарнир обязан был намертво удерживать заданный угол наклона под весом модели и не совершать упругого отката назад после того, как пальцы аниматора отпускали металл. Сент-Аманд добился идеального баланса плотности, что позволило шагоходу физически транслировать зрителю ощущение гидравлической зажатости и неподатливости многотонной машины.
Биомеханика поступи: слон как кинематический эталон
В начале разработки походки AT-AT Джордж Лукас предполагал использовать колесную или чисто механическую поступительную динамику. Однако супервайзер Деннис Мерен и глава анимационного цеха Фил Типпетт пришли к фундаментальному выводу: механическая машина таких циклопических габаритов неизбежно подчиняется законам тяжелой четвероногой биомеханики. Живым природным аналогом, обладающим сопоставимой относительной массой и кинематикой, являлся слон.Весной 1979 года Мерен и Типпетт отправились в калифорнийский парк дикой природы Marine World Africa USA в Редвуд-Сити, где провели серию натурных съемок взрослой индийской слонихи по кличке Марджи [5, с. 211]. Съемка велась высокоскоростной кинокамерой под разными ракурсами.
Покадровый анализ отснятого материала открыл создателям ключевое кинематическое правило: в любой момент времени при медленном поступательном движении слон сохраняет контакт с поверхностью минимум тремя конечностями. Фаза переноса единственной свободной ноги сопровождается едва заметным компенсаторным креном всего массивного тела в сторону опорного треугольника.
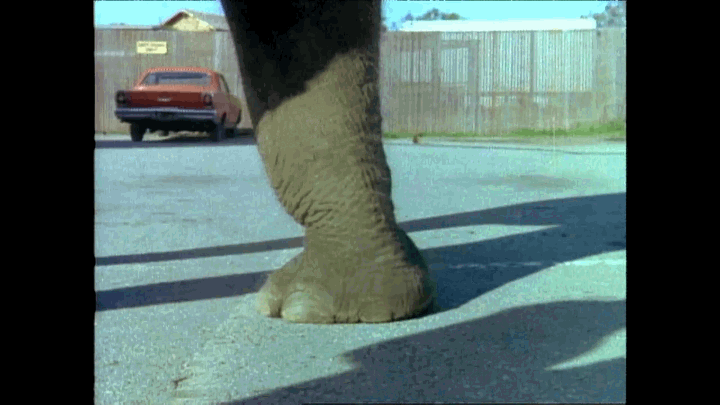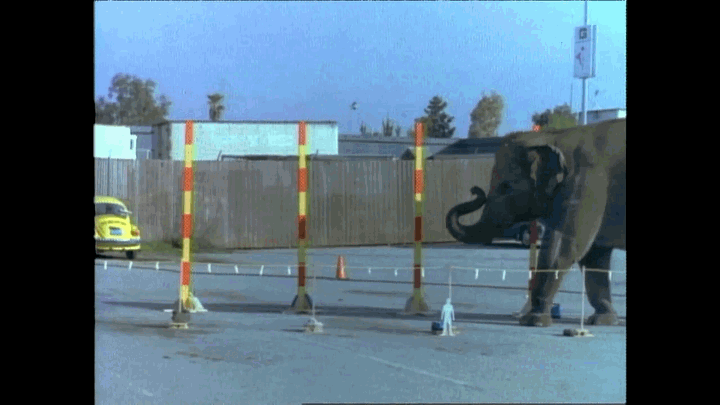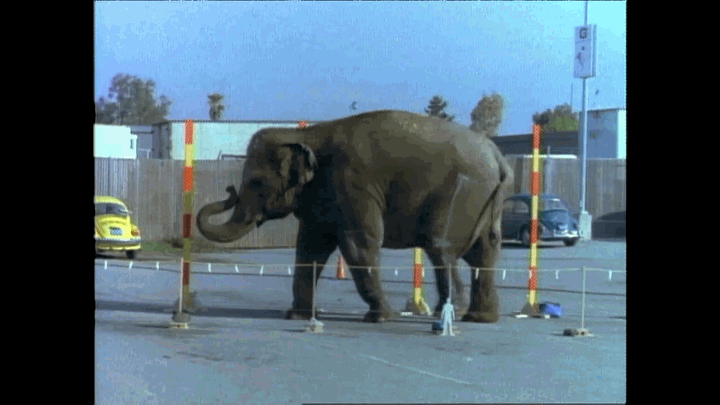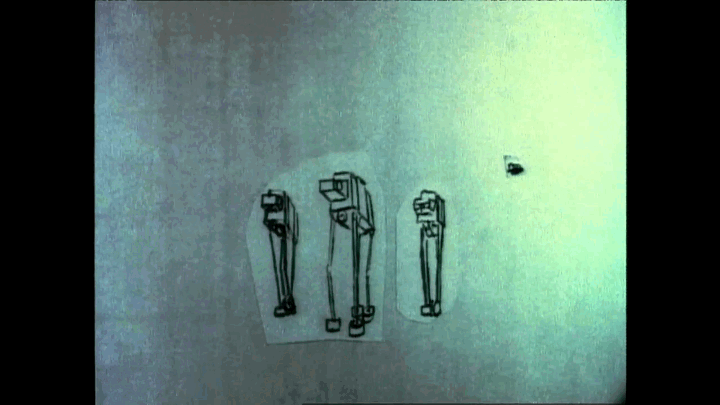
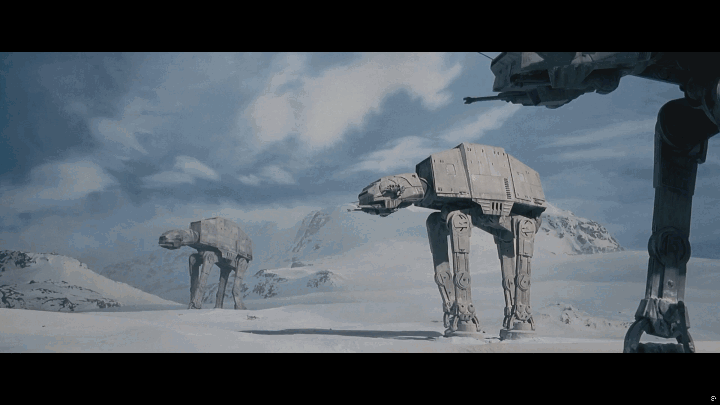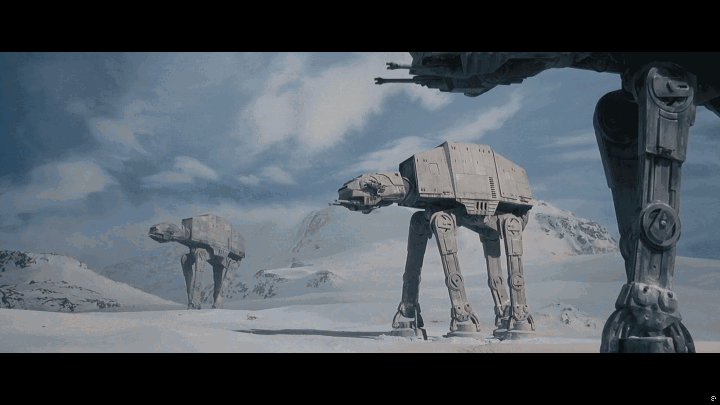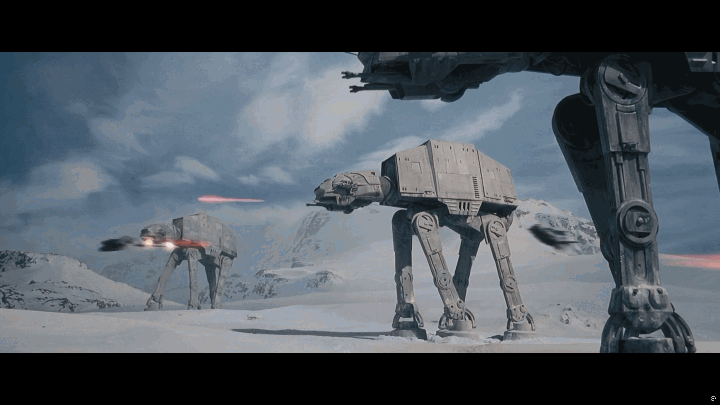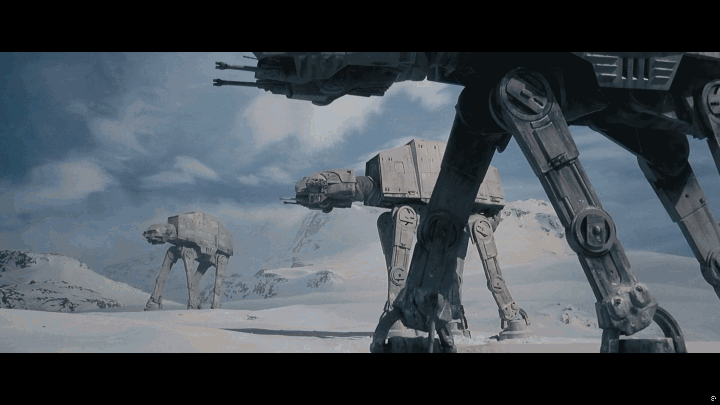
Натурные съемки локомоции слонихи Марджи в парке Marine World весной 1979 года (SPFX: The Empire Strikes Back) / Кадры идущих шагоходов AT-AT из фильма «Звездные войны: Эпизод V — Империя наносит ответный удар» (реж. Ирвин Кершнер, 1980)
Типпетт перенес эту латеральную последовательность шага на шагоход: задняя левая нога, передняя левая, задняя правая, передняя правая. Приземление стопы сопровождалось характерной инерционной просадкой в плечевом и коленном узлах, что мгновенно убеждает человеческий мозг в наличии у стального колосса огромного гравитационного веса.
Динамика покадрового шага: стоп-моушн калибровка и сдвиг в миллиметрах
Практический процесс одушевления шагоходов AT-AT требовал от аниматоров Фила Типпетта и Джона Берга предельной концентрации и физической выносливости. Полный шаг 45-сантиметровой модели шагохода при частоте съемки 24 кадра в секунду занимал от двух с половиной до трех с половиной секунд экранного времени, что соответствовало 60–84 отдельным кадрам [7, с. 6]. Для создания иллюзии непреодолимой инерции величина линейного смещения стопы в пространстве варьировалась в пределах от 1,5 до 3,0 миллиметров за один съемочный кадр.Аниматоры использовали прецизионные штангенциркули и масштабные линейки с нониусом, фиксируя малейшие приращения координат стопы. Однако ключ к масштабу заключался в переменной динамике шаговой дуги. В момент отрыва ноги от поверхности смещение составляло всего 0,5–1,0 мм, затем в середине фазы маха скорость нарастала до 3,0 мм, а при приближении к поверхности снежного стола нога резко тормозилась, совершая вертикальную посадку с последующей двухкадровой микрокомпрессией шарниров под весом оседающего корпуса.
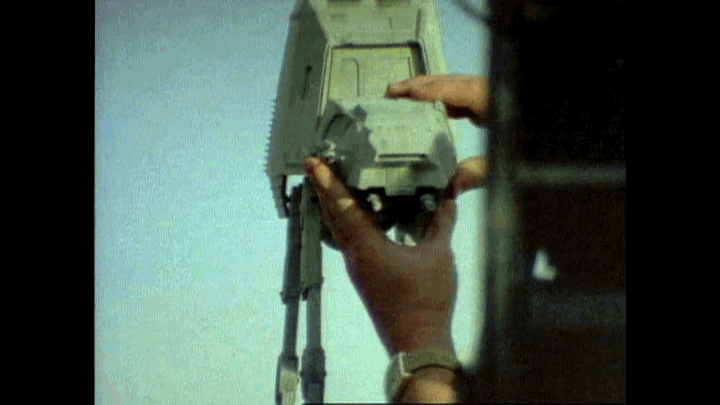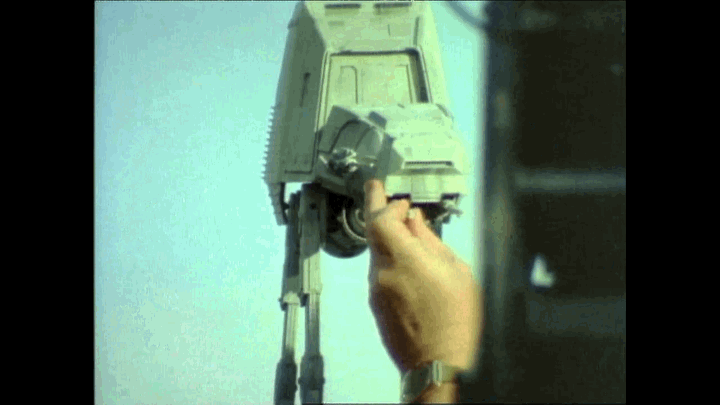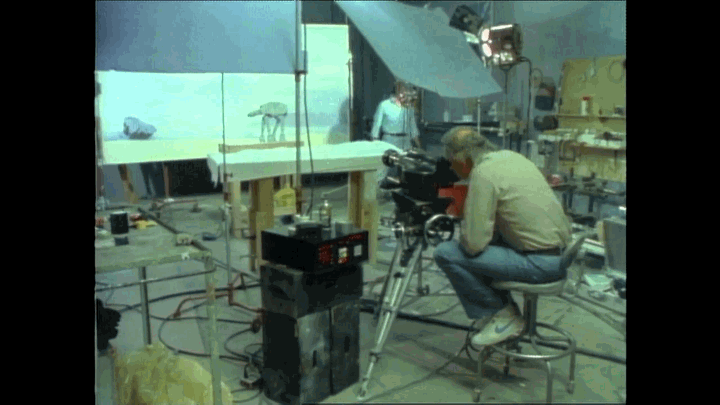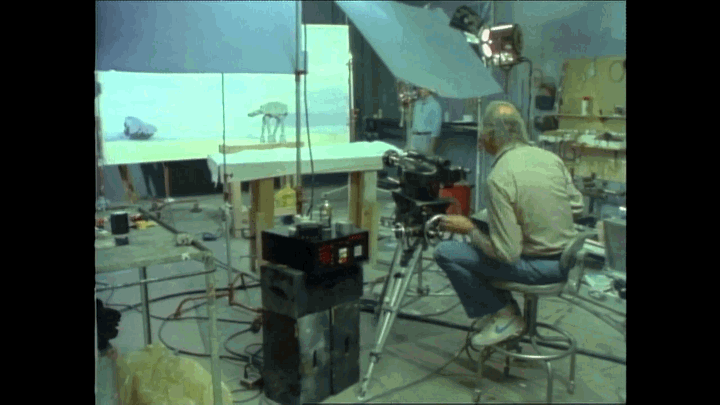
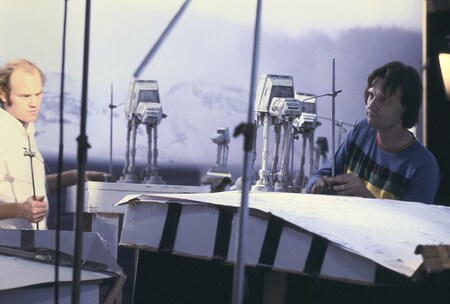
Покадровая анимационная калибровка шага AT-AT Филом Типпеттом и Джоном Бергом (SPFX: The Empire Strikes Back) / Архивный снимок Фила Типпетта и Джона Берга во время стоп-моушн калибровки
Если бы движение анимировалось с линейной, постоянной скоростью без фаз разгона и торможения, зритель моментально воспринял бы макет как легкую заводную игрушку. Непрерывная работа со штангенциркулем на протяжении двенадцатичасовой смены приводила к тому, что за целый рабочий день аниматор успевал снять не более 2–3 секунд экранного действия, где каждое покадровое смещение являлось математически выверенным компромиссом между тяжестью и кинематографическим темпом.
Технология Go-Motion: преодоление стробоскопического эффекта
Классическая покадровая анимация стоп-моушн (stop-motion) обладала врожденным эстетическим пороком, который мастера визуальных эффектов называли стробоскопическим эффектом или дроблением движения (strobe effect). Поскольку каждый кадр экспонировался при полностью неподвижной модели, кинопленка фиксировала абсолютно резкое, бритвенно-четкое изображение без естественного смаза движения (motion blur). При проекции на скорости 24 кадра в секунду человеческий глаз считывал это чередование резких статичных фаз как неестественное нервное дрожание, мгновенно разоблачавшее кукольную природу сцены.Для преодоления строба Деннис Мерен и Фил Типпетт пошли на рискованные оптико-механические эксперименты [7, с. 21]. На ранних этапах аниматоры пробовали наносить микроскопические мазки прозрачного вазелина на защитное стекло перед объективом, имитируя смаз контура быстро движущейся ноги, либо слегка подталкивали корпус макета пальцем непосредственно в момент полусекундного срабатывания затвора камеры Mitchell.
Эти ручные опыты доказали необходимость динамического сдвига модели непосредственно во время открытого затвора. Деннис Мерен сконструировал специальные штанговые электроприводы с шаговыми двигателями, управляемыми компьютером, что привело к рождению технологии Go-Motion.
Фотоснимок механических приводов и шаговых моторов, разработанных Деннисом Мереном для синхронного смещения макетов во время экспозиции кадра
Хотя в битве на Хоте Go-Motion применялся в основном для бегущих таунтаунов, именно практическая борьба со стробом на шагоходах AT-AT заложила инженерный фундамент для последующей автоматизации оптического смаза в комбинированных съемках студии Industrial Light & Magic.
Физика среды-маркера: сода и микросферы вместо снега
Убедительность взаимодействия 45-сантиметрового макета со съемочной поверхностью критически зависела от дисперсности материала, имитирующего снежный покров планеты Хот. Если бы аниматоры использовали настоящий снег или ледяную крошку, размер кристаллов льда выдал бы комнатный масштаб сцены: снежинка в масштабе 1:48 превращалась в ледяную глыбу размером с голову человека.Первоначально техники студии обратились к полым силикатным микросферам, применяемым в авиастроении в качестве ультралегкого наполнителя эпоксидных смол. Данный материал обладал превосходной мелкой фракцией, однако на практике создал непреодолимые трудности: при малейшем сквозняке он поднимался в воздух удушливым белым облаком, проникал внутрь прецизионных шарниров макетов, заклинивая механику Сент-Аманда, и представлял тяжелую респираторную опасность для легких аниматоров, вынужденных работать в респираторах.Выходом из технологического тупика стало использование обычной пищевой соды. Сода обладала идеальной объемной плотностью кристаллов, превосходно прессовалась под подошвой шагохода, сохраняя четкий отпечаток протектора стопы, и формировала реалистичные комья при отрыве ноги от стола.