Рубрикатор
1. Концепция 2. Один робот из двух тел 3. Робот, которого не было на площадке 4. Одна задача, два решения 5. Заключение 6. Библиография 7. Источники изображений
Концепция
ED-209 — двуногий полицейский робот корпорации OCP из «Робокопа» Пола Верховена и один из самых узнаваемых механических персонажей кино 1980-х. Массивный корпус на двух тяжёлых ногах, пулемёты и ракетная установка вместо рук — настоящая машина для устранения главного героя. Робокоп — человек, заключённый в металл, а в ED-209 человека нет вовсе.Облик робота придумали и построили Крейг Дэвис и Питер Ронзани из команды Фила Типпетта, одного из главных мастеров покадровой анимации в американском кино. Двигаться на экране ED- 209 мог только как небольшая кукла. Существовал и полноразмерный ED-209 — но двигаться он не мог. Так одна машина на экране складывается из нескольких предметов разного размера, а монтаж должен скрыть швы между ними.
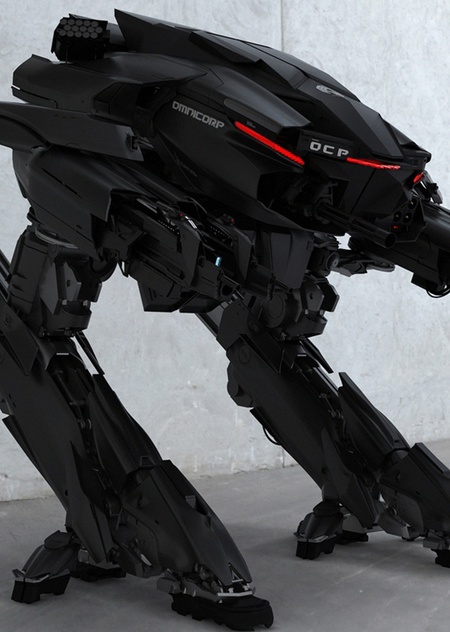
Спустя 27 лет, в 2014 году, «Робокопа» переснял бразильский режиссёр Жозе Падилья. ED-209 вернулся в переработанном виде, теперь как продукт корпорации OmniCorp. В этот раз робот цифровой: его создала студия Framestore, на счету которой более 600 планов с роботами и перестрелками. На площадке робота физически не было, вместо него через кадр протаскивали раму труб, чтобы съёмочная группа и актёры видели его размер. Готовя финальный бой, создатели ориентировались в том числе на движения робота из фильма 1987 года.
Робокоп — человек, заключённый в металл,
а в ED‑209 человека нет вовсе.
Между двумя версиями сменился весь производственный инструмент, а задача осталась прежней: огромная машина должна выглядеть так, будто стоит на том же полу, что и люди, освещена тем же светом и обладает весом. В 1987 году эту задачу решали руками. Каждое движение куклы ставил аниматор, а устройство рирпроекции диктовало постановку с определенными ограничениями. В 2014 году таких ограниченных возможностей нет, цифровой робот может пройти перед человеком или выйти на яркий дневной свет. Однако собственной массы у него нет совсем, но тогда как придать тяжести столь огромной машине?О том, какая из двух версий убедительнее, можно спорить долго. У куклы 1987 года есть настоящая фактура и настоящий свет на поверхности, но движение её обрывисто, да и место в кадре ограничено. Цифровая вариация 2014 года свободна в движении и пространстве, но каждое ее соприкосновение с миром создается заново. Один и тот же персонаж с одной и той же задачей дважды воплощён двумя противоположными способами, и разница между ними видна в конкретных деталях.
Проведя сравнение, можно будет узнать: какими средствами каждый фильм сообщает зрителю о размере, весе и физическом присутствии ED-209? Как робот соотносится по масштабу с человеком, как ставит ноги, касается пола и перекрывают ли его фигуры людей? Сравнение пройдет в хронологическом порядке: сначала фильм 1987 года, затем фильм 2014 года.
Как переход от покадровой съёмки миниатюры к цифровой модели повлиял на то, насколько убедительно ED‑209 выглядит рядом с человеком и внутри реального пространства?
1987. Один робот из двух тел
В фильме Верховена у ED‑209 два экранных тела. Движется и стреляет миниатюра, которую анимируют покадрово перед экраном рирпроекции. Рядом с актёрами стоит неподвижный полноразмерный реквизит. Рассмотрим как из этих частей складывается физическое присутствие машины в сцене демонстрации в переговорной OCP и в сцене на лестнице.
ED‑209 и сотрудники OCP во время демонстрации. «Робокоп» (1987).
Робот занимает почти всю высоту кадра, а головы людей находятся ниже его орудийных блоков. Масштаб считывается по знакомым предметам: дверному проёму, светильнику и фигурам в полный рост. Ракурс снизу усиливает впечатление веса. Неизвестно, что именно снято в этом кадре — миниатюра или реквизит. Важно другое: фигуры людей нигде не заходят на контур робота.
Стопы ED‑209 на ковре. «Робокоп» (1987).
Типпетт упоминает крупный план стопы ED‑209 на ковре в маленькой приёмной. Эта приёмная была миниатюрной декорацией Тамии Марг.
Покадровая анимация
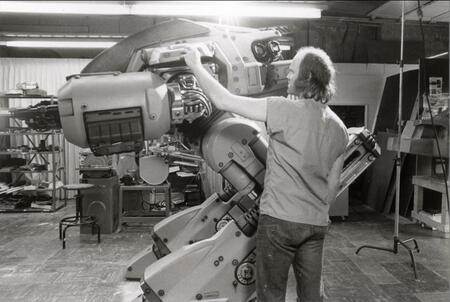
Миниатюра ED‑209 и аниматор Рэнди Датра. Съёмочная фотография, «Робокоп» (1987).
При покадровой анимации куклу на шарнирном каркасе чуть сдвигают между экспозициями кадра. Для ED‑209 сделали две миниатюры. Их собирали как сборную модель: тонкие оболочки плотно сажали на каркас, чтобы уменьшить вес. На это ушло четыре месяца. За три месяца нужно было снять около 55 планов с ED‑209, многие с движением камеры.Перед каждым движением кукла должна выйти из позы «выключенного» робота и потом вернуться в неё. Иначе её нельзя смонтировать с неподвижным реквизитом. Кроме того, детали и свет на кукле и на реквизите старались сделать одинаковыми.
Рирпроекция
Миниатюра ED‑209, Робокоп и рирпроекция. «Робокоп» (1987).
Все планы с куклой ED‑209 сняты с рирпроекцией. Сначала снимали кадры с актёрами и декорацией. Затем его проецировали сзади на небольшой экран, продвигая на один-два кадра вместе с движением куклы. Иногда проекция была не больше 20 × 30 сантиметров. Кукла стояла вплотную к экрану, камера — вплотную к кукле.У схемы есть жёсткое ограничение: актёр не может пройти перед куклой, только за ней или сбоку. В общих планах Робокоп почти всегда остаётся элементом кадра. Для единственного плана с прямым контактом пришлось сделать 9-дюймового анимируемого Робокопа по скульптуре. На изображении фигура Робокопа не перекрывает робота.
Полноразмерный реквизит
Ронни Кокс (Дик Джонс) перед ED‑209. «Робокоп» (1987).
Полноразмерный ED‑209 сделан из стеклопластика и формовки на деревянной раме. Высота его около двух метров, вес около 136 килограмм. В мастерской Питера Ронзани его строили четыре месяца. С самого начала его задумали как неподвижный объект. Актёры могли работать с ним на основных съёмках, а любое движение робота передавали покадровой анимацией.Во время съёмки кадров Типпетт и Верховен выбирали ракурсы по полноразмерному плоскому силуэту робота. Для плана, где Робокоп хватает ED‑209 за руку с ракетами, сделали отдельную полноразмерную руку.
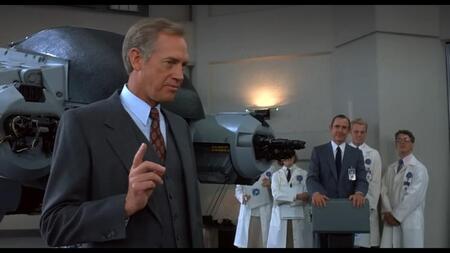
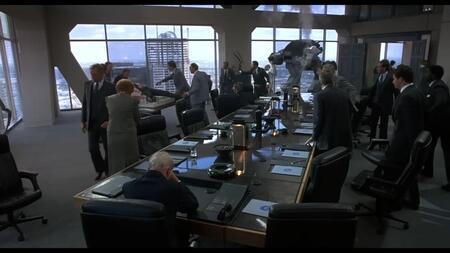
Слева — Дик Джонс перед ED‑209, справа — переговорная после демонстрации. «Робокоп» (1987).
В обоих кадрах люди находятся перед роботом и частично закрывают его. А сам он не движется. Cinefex сообщает, что для сцены после расстрела неподвижный полноразмерный робот был оснащён дымящимися стволами.Так возникает монтажная схема сцены. Когда робот неподвижен, люди свободно ходят вокруг него. Когда он движется, люди остаются на фоне или сбоку. Убедительность целого зависит от того, насколько точно совпадают детали и свет. В переговорной свет был ровным. На кукле его повторили и добавили немного контрового света.
Лестница
Гарри Уолтон готовит съёмку плана. Съёмочная фотография, «Робокоп» (1987).
Часть планов на лестнице сняли с рирпроекцией снятого на натуре материала. Другие планы целиком сняты в миниатюрной декорации Дэвиса. Само падение сняли с повышенной частотой кадров, наклонив декорацию. Корпус куклы для веса наполнили свинцовой дробью. По словам, приведённым в Cinefex, когда ED‑209 бьётся внизу лестницы, окружение на один процент состоит из анимационного станка и на девяносто девять — из рирпроекции.